Welchen Schrittmotor benötigen Sie?
- Schrittmotoren mit Steckverbinder: RH, RM — Anforderung: Schnelle Verkabelung und einfacher Austausch — Merkmale: Kompakte RH-Motoren mit JST-Steckverbinder; RM-Motoren mit industriellen M12-Steckverbindern und Schutzart IP54.
- Schrittmotoren mit freien Anschlussleitungen: SH, SS, SM, 103-H — Anforderung: Individuelle Verkabelung innerhalb der Maschine — Merkmale: Baugrößen von kompakten 14-mm-Motoren bis zu 106,4 mm.
- Schrittmotoren mit IP65 und Full IP65: SP-Serie — Anforderung: Staub, Feuchtigkeit und Reinigungsprozesse — Merkmale: Schutzart IP65 am Motorgehäuse; Full-IP65-Ausführungen (Suffix SX).
- Ausführungen mit Encoder oder Bremse — Anforderung: Positionsüberwachung oder Halten der Last — Merkmale: Inkrementalgeber (400 oder 4.000 Impulse pro Umdrehung) oder Multiturn-Absolutwertgeber; Bremse (Suffix .B).
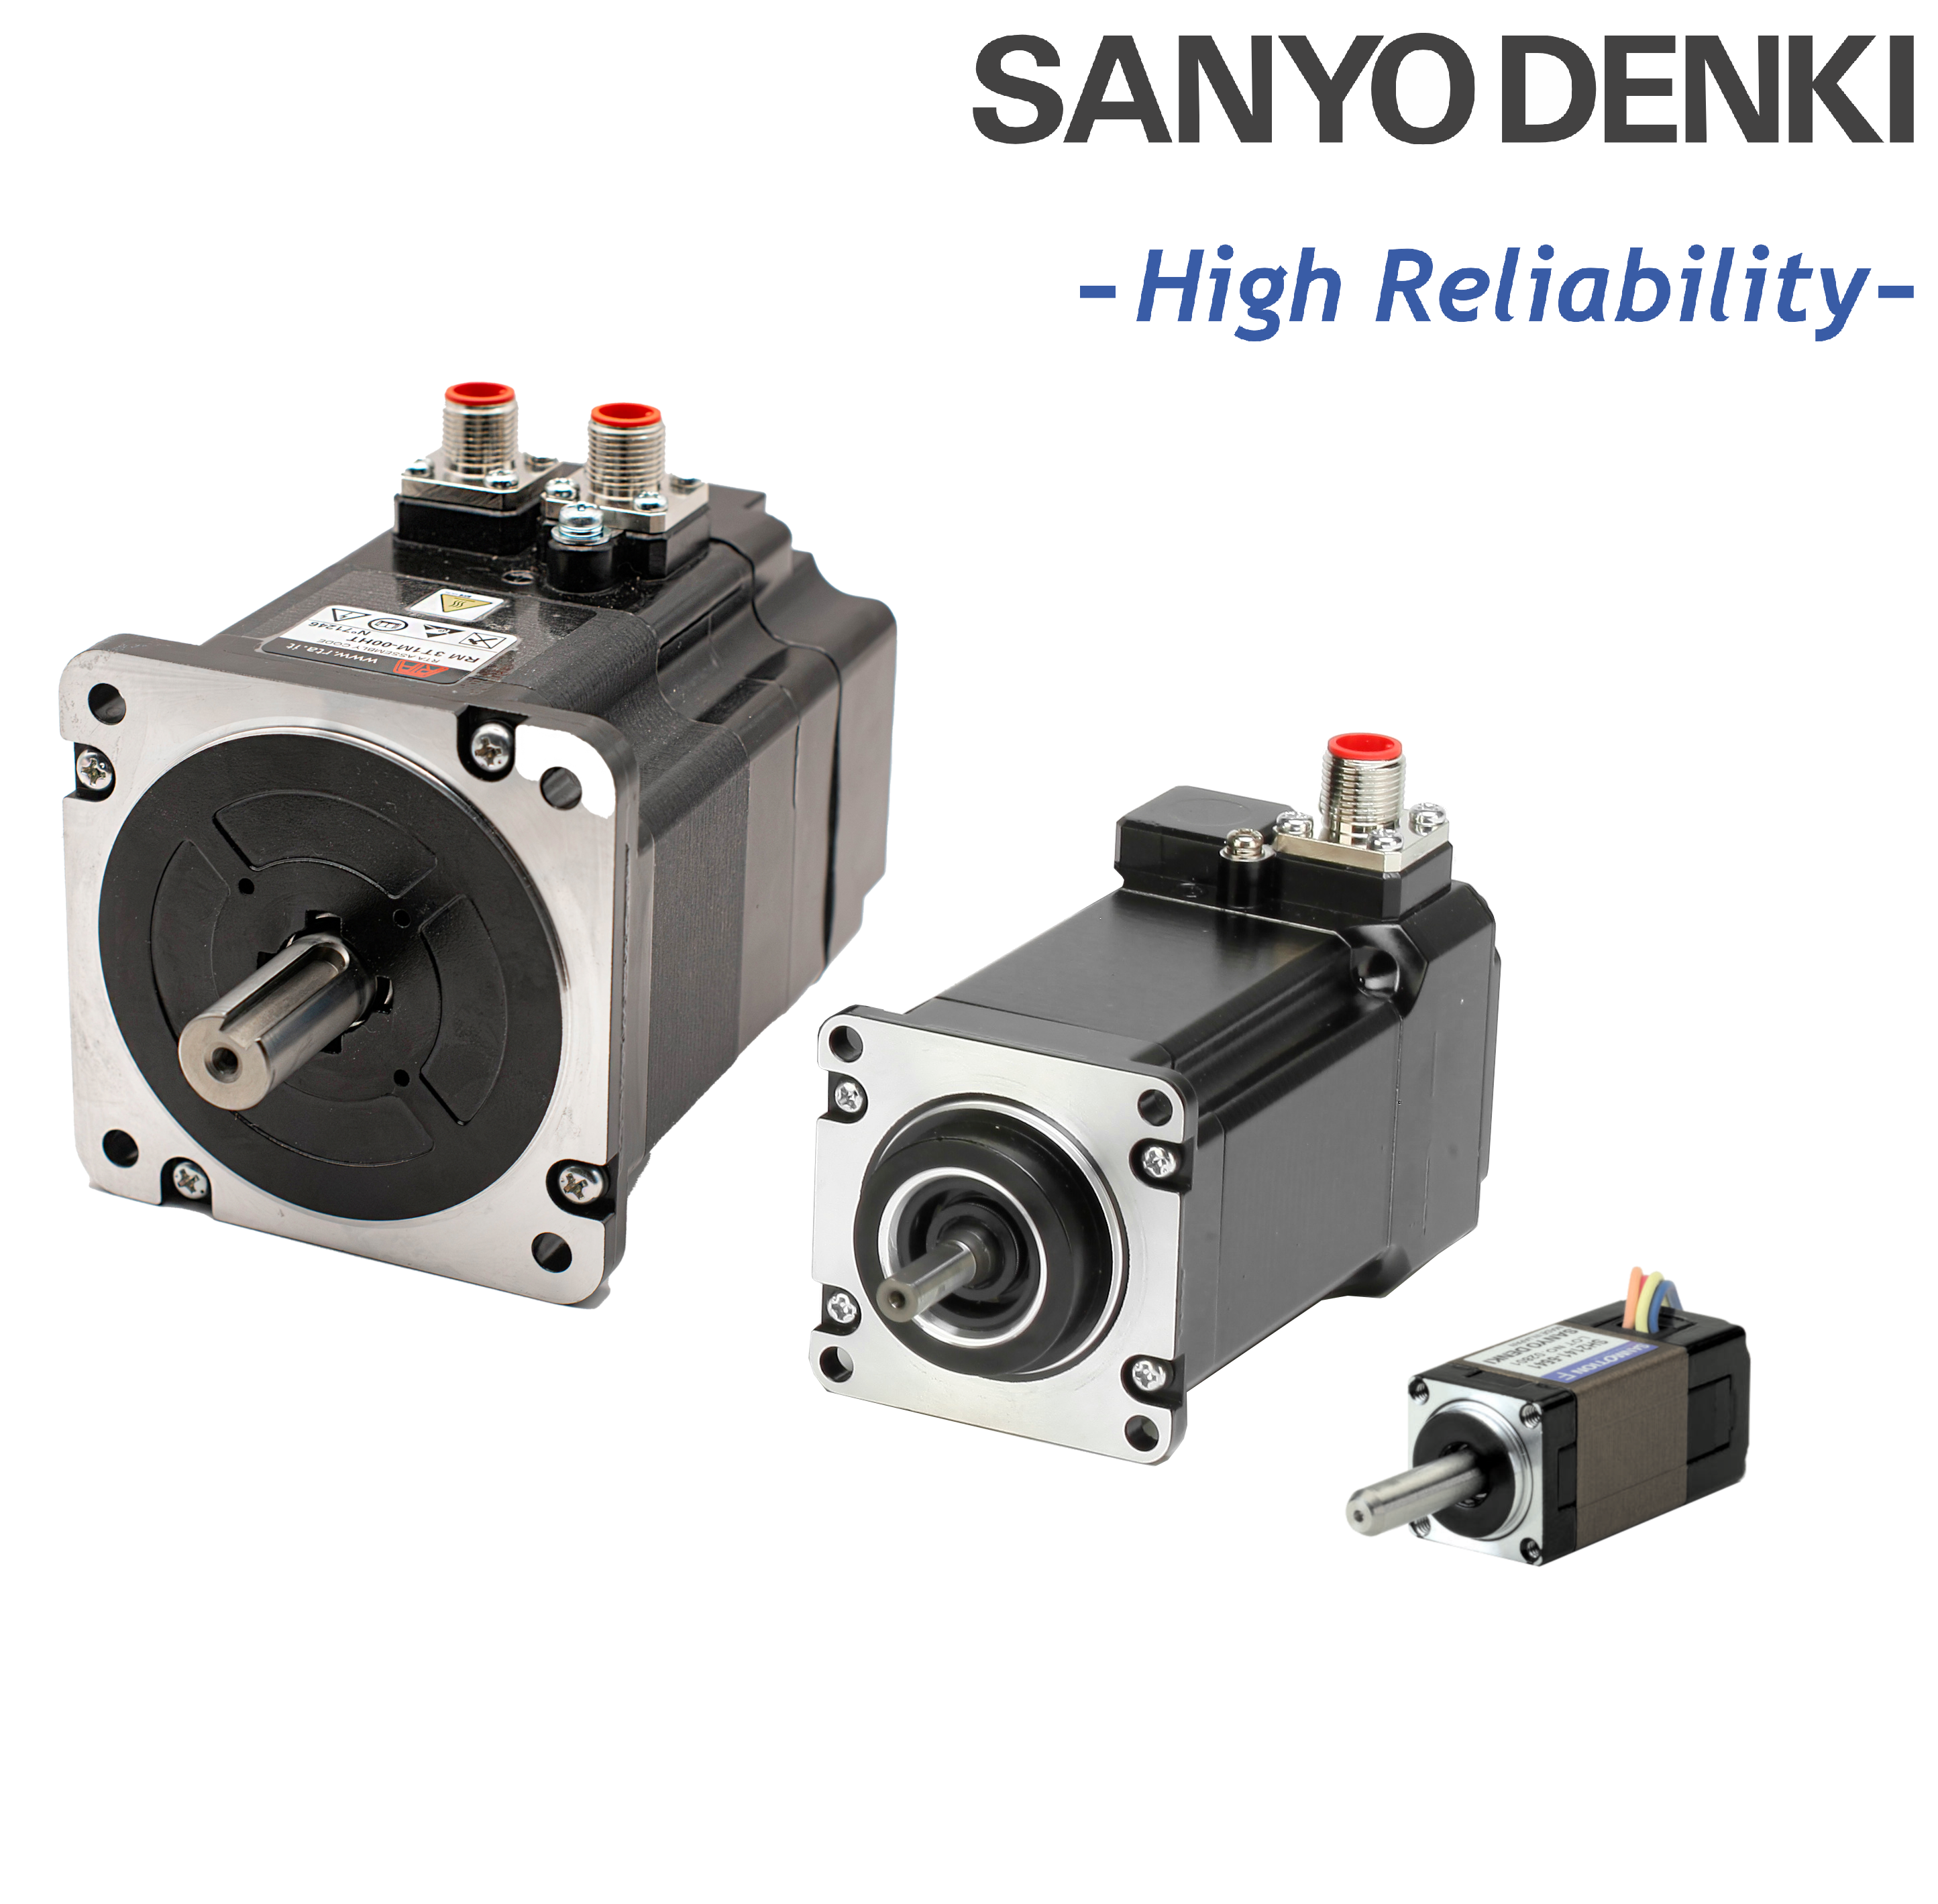
RH-, RM- und SP-Serie: Industrielle Schrittmotoren von SANYO DENKI
Die RH-Serie wurde für Anwendungen entwickelt, die einen kompakten Schrittmotor mit integriertem Steckverbinder erfordern.
Der RH 1S1M verfügt beispielsweise über einen 42-mm-Flansch (NEMA 17) und ein Haltemoment von 43 Ncm.
Die RM-Serie bietet industrielle M12-Steckverbinder, Schutzart IP54 sowie CE-, UL- und CSA-Zertifizierungen. Der RM 3R2M verfügt über einen 86-mm-Flansch und ein Haltemoment von 700 Ncm.
Die Ausführungen RM 3T2M sind zusätzlich mit Inkrementalgebern oder Multiturn-Absolutwertgebern erhältlich. In Kombination mit X-PLUS-Endstufen ermöglichen sie den Aufbau geschlossener Regelkreise (Closed Loop).
Die SP-Serie wurde für anspruchsvolle Umgebungen mit Staub und Wasser entwickelt. Alle Modelle verfügen über Schutzart IP65, während die Full-IP65-Ausführungen den Schutz auf den gesamten Motor erweitern.
Neben den Motorserien mit Steckverbinder decken die klassischen SANYO DENKI Schrittmotoren mit freien Anschlussleitungen (SH, SS, SM und 103-H) Baugrößen von NEMA 6 bis NEMA 42 ab.
Sie eignen sich sowohl für neue Maschinenkonstruktionen als auch als Ersatzmotoren für bereits installierte Anlagen.
NEMA 17, NEMA 23 und NEMA 34: So wählen Sie die richtige Baugröße
Die Bezeichnungen NEMA 17, NEMA 23 und NEMA 34 beschreiben standardisierte Flanschabmessungen, nicht das verfügbare Drehmoment.
Zwei NEMA-23-Schrittmotoren können sich hinsichtlich Baulänge, Stromaufnahme und Leistungsfähigkeit deutlich unterscheiden.
Bei einer neuen Maschinenkonstruktion ergibt sich die geeignete Baugröße aus der Berechnung der mechanischen Last.
Beim Austausch eines vorhandenen Motors ist die NEMA-Baugröße ein wichtiger Ausgangspunkt. Zusätzlich müssen Wellendurchmesser, Wellenlänge, Einbaumaße, Steckverbinder und Stromwerte berücksichtigt werden.
Das RTA-Sortiment umfasst die Baugrößen NEMA 6, 11, 17, 23, 24, 34 und 42.
Nutzen Sie die Filter für NEMA-Baugröße, Flanschabmessungen, Strom und Schutzart, um die Auswahl einzugrenzen.
Schrittmotoren mit Encoder, Bremse oder beidseitiger Welle
Ein Encoder erfasst die tatsächliche Rotorposition.
In Kombination mit einer Endstufe mit Encoder-Rückführung, beispielsweise X-PLUS MS4, AS4 oder CSD MS8, kann der Motor in einem geschlossenen Regelkreis betrieben werden. Dadurch lassen sich Schrittverluste erkennen und, sofern vom System unterstützt, korrigieren.
Eine integrierte Bremse hält die Last auch bei abgeschalteter Motorversorgung. Dies ist besonders bei vertikalen Achsen von Bedeutung.
Ein Schrittmotor mit beidseitiger Welle ermöglicht die Montage eines Handrads, eines externen Encoders oder eines zusätzlichen mechanischen Bauteils.
Warum einen Schrittmotor einsetzen?
Ein Schrittmotor ermöglicht präzise, schrittweise Bewegungen, ohne dass zwingend eine Positionsrückführung erforderlich ist.
Er bietet ein hohes Drehmoment bei niedrigen Drehzahlen und lässt sich einfach ansteuern.
Schrittmotoren sind häufig eine besonders wirtschaftliche Lösung für Positionierachsen, Indexiersysteme, Dosieranwendungen und intermittierende Bewegungsabläufe.
Die tatsächliche Leistungsfähigkeit hängt jedoch vom gesamten Antriebssystem ab: von der Motorkennlinie, der Endstufe, der Last und den mechanischen Komponenten.
Schrittmotor dimensionieren: Die fünf wichtigsten Auswahlkriterien
- Last und Trägheitsmoment: Zu bewegende Masse, mechanische Übertragung, Reibung und rotierende Komponenten.
- Betriebsdrehzahl: Die Drehzahl, bei der das erforderliche Drehmoment zur Verfügung stehen muss, nicht nur die maximale Drehzahl.
- Beschleunigung und Bewegungszyklus: Beschleunigungs- und Verzögerungszeiten sowie die Häufigkeit von Start- und Stoppvorgängen.
- Elektrische und Umgebungsbedingungen: Versorgungsspannung, Strom, IP-Schutzart, verfügbarer Bauraum und Verkabelung.
- Ansteuerung und Rückführung: SPS-Schnittstelle, Encoder und erforderliche Diagnosefunktionen.
Der entscheidende Parameter ist das bei der tatsächlichen Betriebsdrehzahl verfügbare Drehmoment.
Dieses wird anhand der Drehmoment-Drehzahl-Kennlinie mit der vorgesehenen Endstufe ermittelt. Dabei muss eine angemessene Sicherheitsreserve berücksichtigt werden.
Motor und Endstufe: Warum RTA beide Komponenten gemeinsam anbietet
Versorgungsspannung, geregelter Phasenstrom und Mikroschrittbetrieb beeinflussen das Verhalten eines Schrittmotors bei unterschiedlichen Drehzahlen.
Deshalb lautet die entscheidende Frage nicht: „Welcher Motor hat laut Datenblatt das höchste Drehmoment?“, sondern: „Welche Motor-Endstufen-Kombination erfüllt die Anforderungen des tatsächlichen Bewegungszyklus?“
RTA entwickelt und fertigt Endstufen für Schrittmotoren und vertreibt SANYO DENKI Motoren. Dadurch kann RTA bereits geprüfte und aufeinander abgestimmte Motor-Endstufen-Kombinationen anbieten.
Schrittmotor mit Planetengetriebe
Wenn eine Achse eine niedrigere Ausgangsdrehzahl und ein höheres Ausgangsdrehmoment erfordert, kann ein Planetengetriebe der SG-Serie direkt an SANYO DENKI Schrittmotoren montiert werden.
Die Plug-&-Go-Lösung ermöglicht eine einfache mechanische Integration ohne zusätzliche Anpassungen.
Das Getriebe erhöht das Ausgangsdrehmoment, reduziert das auf den Motor zurückwirkende Lastträgheitsmoment und verbessert die Positionierauflösung am Abtrieb.
Schrittmotor oder bürstenloser Servomotor?
Wenn der Bewegungszyklus eine hohe Dynamik, kontinuierliches Drehmoment bei hohen Drehzahlen oder eine gezielte Drehmomentregelung erfordert, empfiehlt sich ein Vergleich mit den bürstenlosen SANYO DENKI Servosystemen.
Der Vergleich sollte immer das vollständige Antriebssystem berücksichtigen und unter vergleichbaren Betriebsbedingungen erfolgen.